RealMan ECO65-6F | 6DOF | 5kg (versione con sensore di forza a 6 assi)
Cobot versatile per l'automazione industriale di precisione
Il RealMan ECO65-6F è un robot collaborativo a 6 assi con controllo di forza, con un carico utile di 5 kg e un raggio d'azione di 638,5 mm. Grazie a un sensore di coppia a 6 assi e a un design compatto (solo 7,9 kg incluso il controller), è ideale per attività di precisione con controllo di forza nell'automazione industriale. Dotato di modulo di sicurezza integrato e funzione di evitamento delle collisioni.
Supporta i protocolli industriali più comuni e una programmazione flessibile tramite diverse piattaforme. Il controllo avviene tramite un'interfaccia utente intuitiva, con un'architettura di controllo efficiente che garantisce un funzionamento stabile e preciso.
Le applicazioni tipiche includono assemblaggio di precisione, ispezione con controllo di forza, incollaggio e pick & place automatizzato. L'ECO65-6F è la scelta ideale per integratori e produttori nei settori elettronica, automotive e manifattura di fascia alta che cercano un braccio robotico preciso e flessibile.
Highlights
(1) With an integrated design of the control cabinet and the arm itself, it weighs only 7.9 kg while delivering an effective payload of 5 kg and a peak load capacity of up to 9 kg, achieving an impressive load-to-self-weight ratio of 1:1.56. Its optimized structure not only ensures ultra-lightweight portability but also offers a flexible working range—with an effective working radius of 638.5 mm and an ultra-long arm span of up to 900 mm, coupled with a safe and streamlined shape design, it can easily meet the needs of wide-range operations in various scenarios.
(2) The open API function library further enhances its flexibility, supporting C/C++/C#/Python programming languages as well as Windows/Linux/ROS robot operating systems and various communication protocols. Moreover, it provides multiple forms of secondary development support, allowing users to customize and develop application solutions tailored to specific scenarios, greatly lowering the threshold for scenario-based deployment.
(3)The robotic arm excels in rich functionality and user-friendly interactivity, making it suitable for both professional and daily application scenarios such as physical therapy. In physical therapy, it can perform functions including fascia layer relaxation, pain relief, blood circulation promotion, functional recovery assistance, and beauty and skincare. It is equipped with various types of sensors, enabling independent or cooperative control of each unit for precise operation.
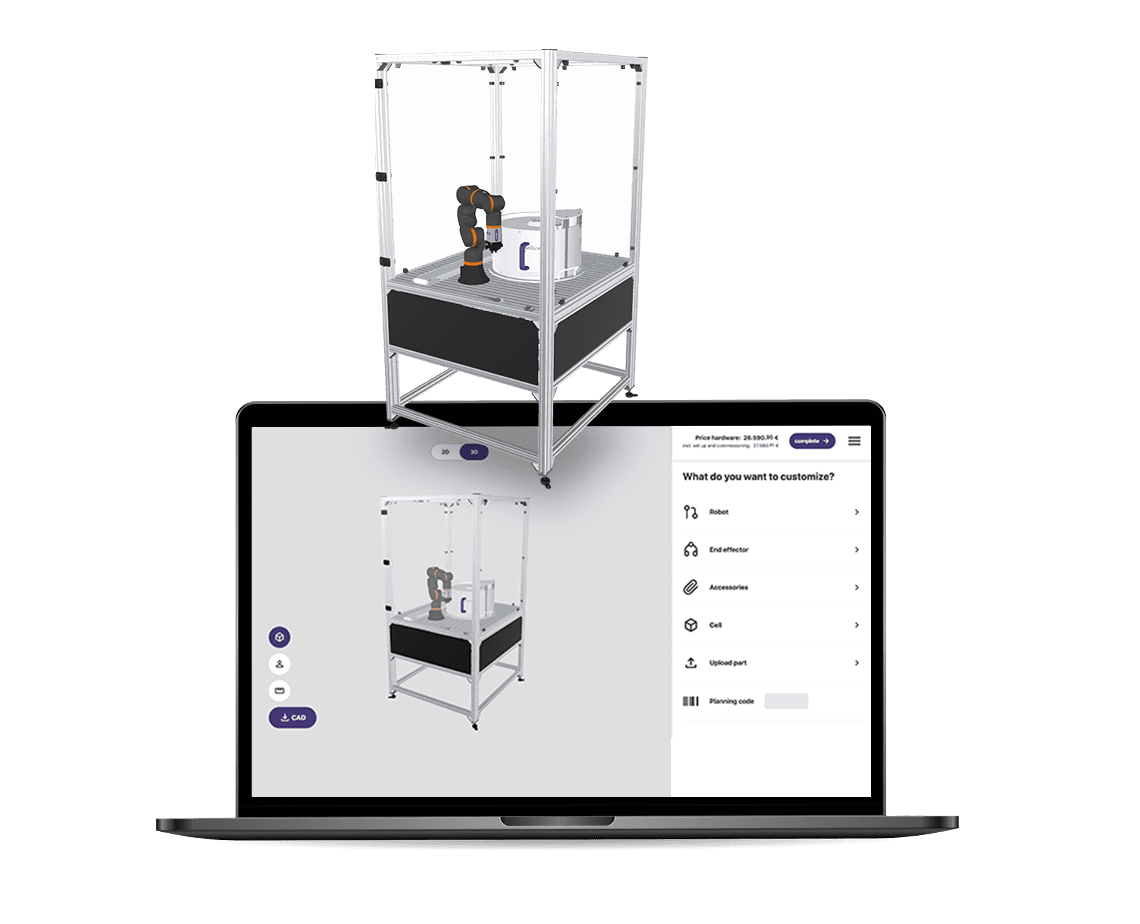
Soluzioni low cost realizzate con RBTX®
Scaricare
Prenota una videochiamata gratuita con un nostro esperto