Unitree G1 | Sonderversionen | Boxen oder Fußball
Varianten: Fußball
Unitree G1 Special Version
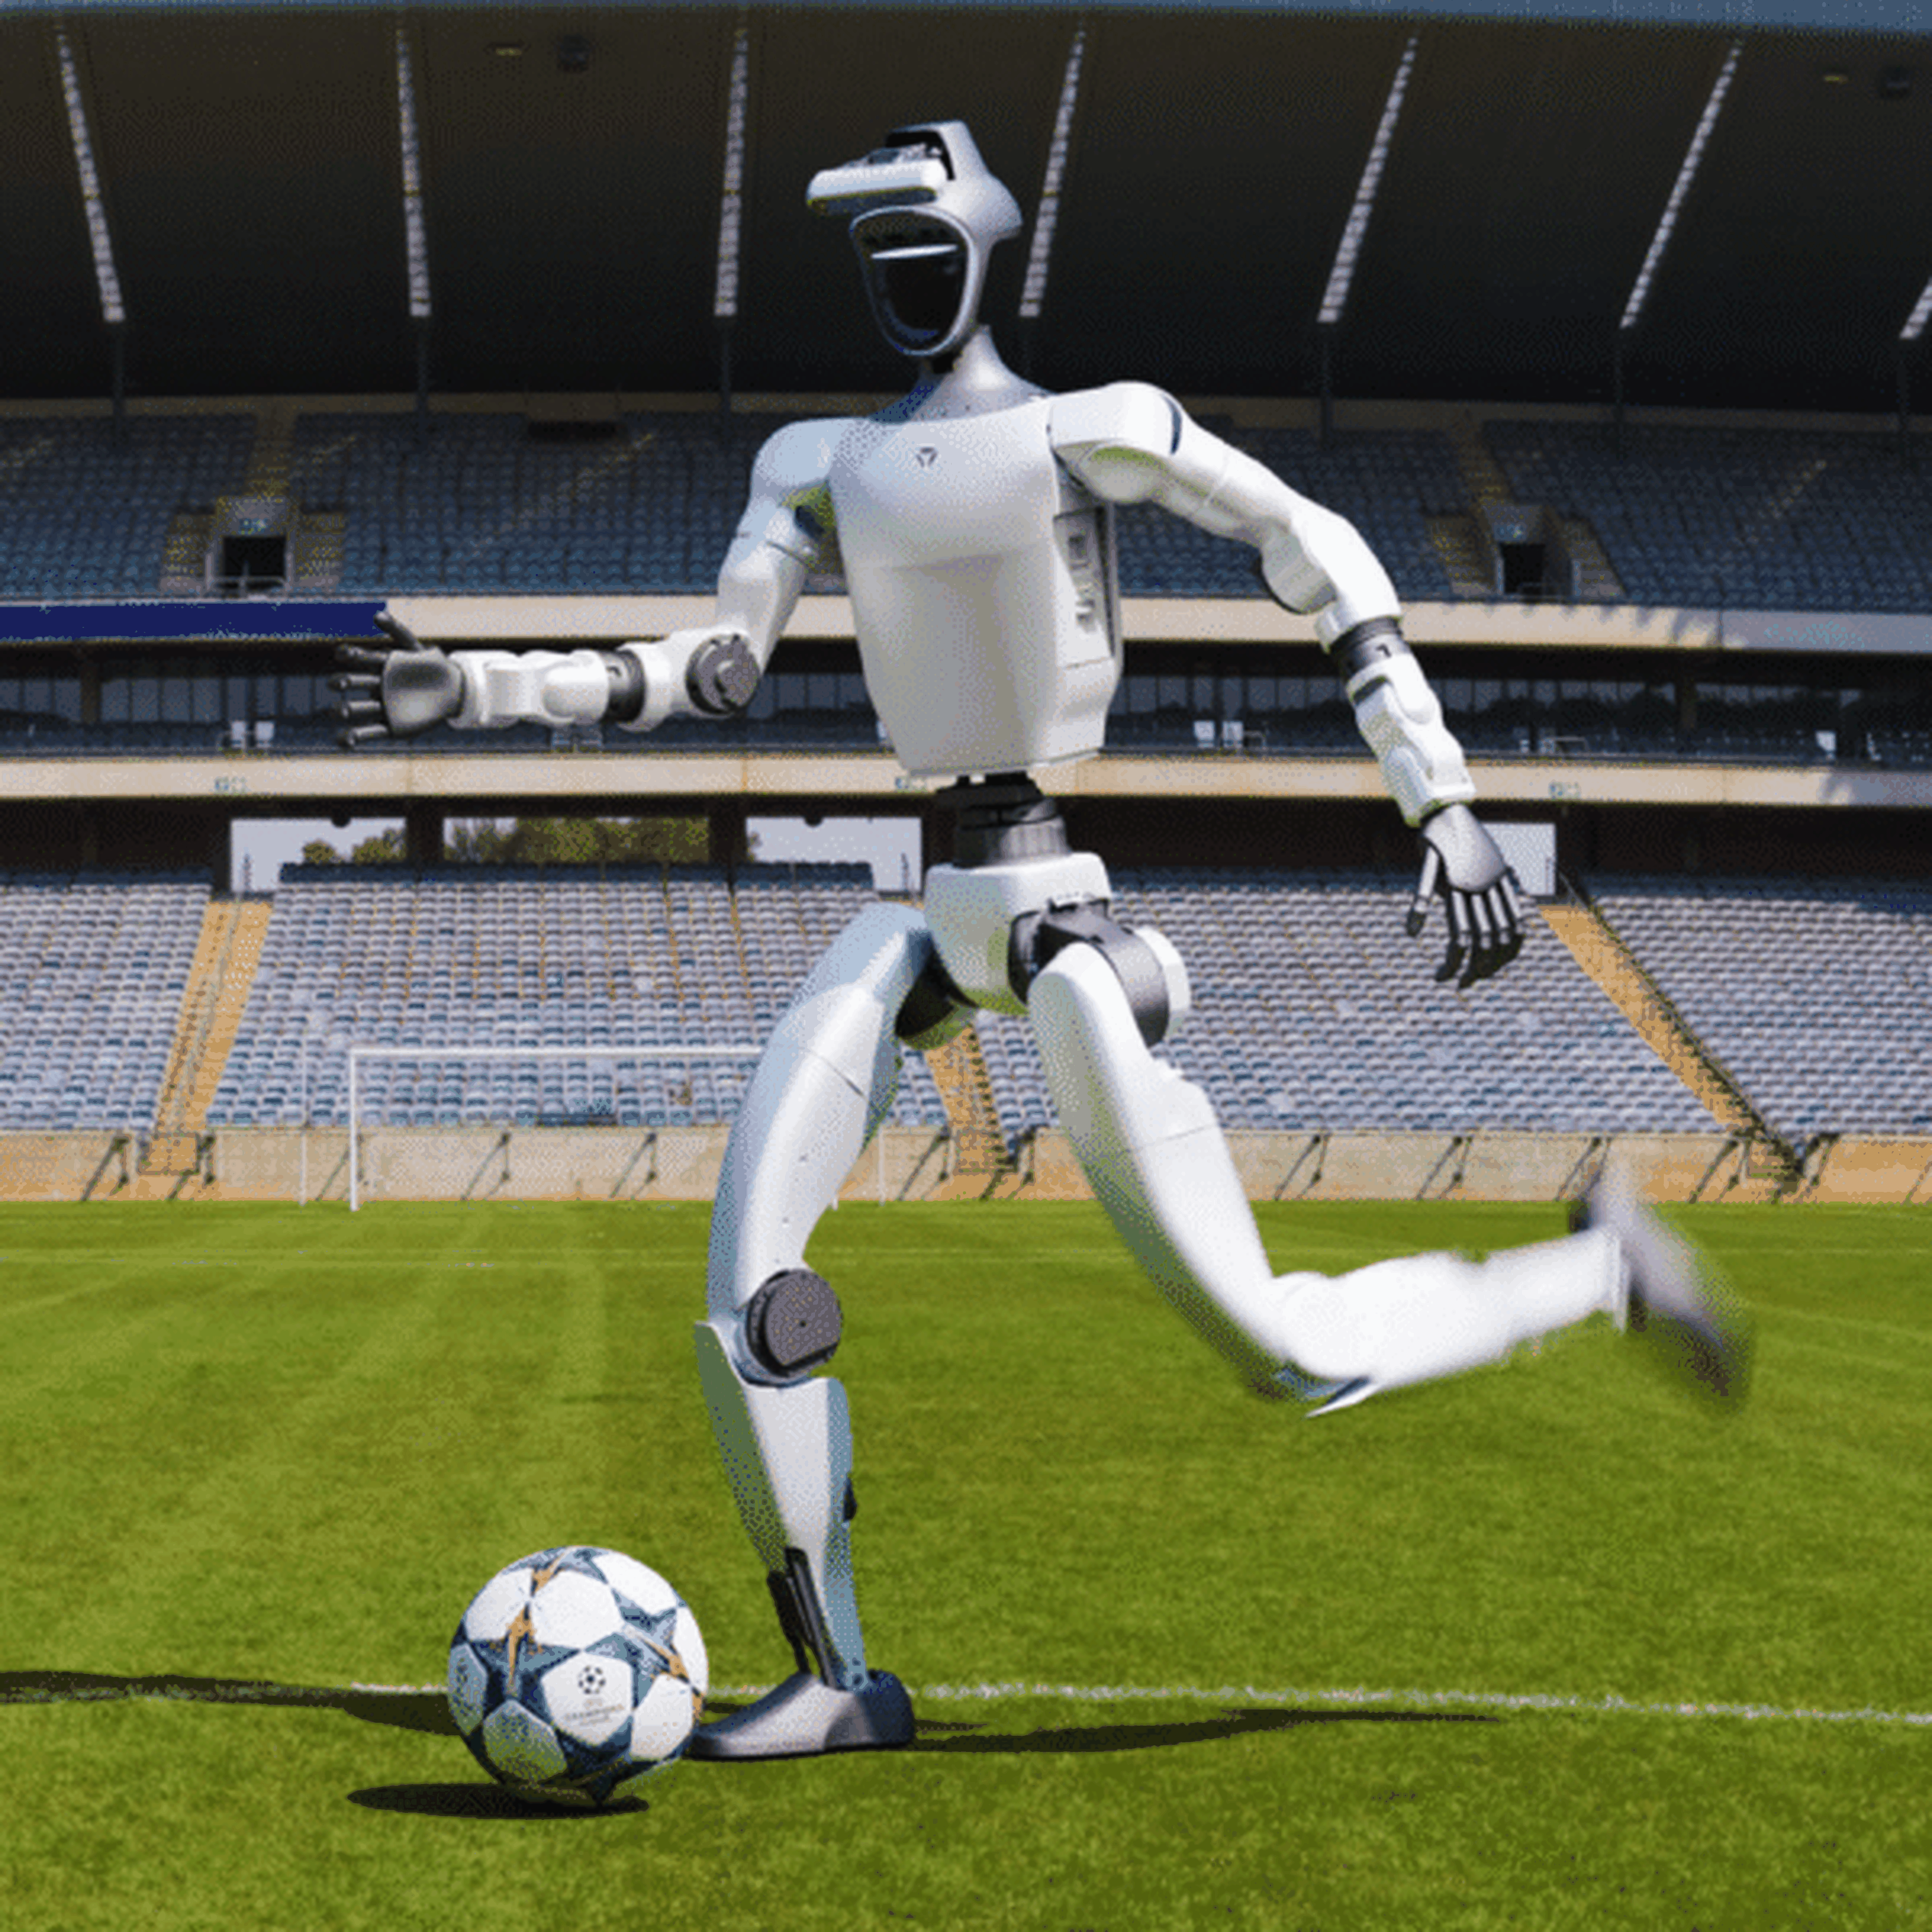
Die Unitree G1 Sonderversionen Boxing und Comp bringen humanoide Robotik in dynamische Anwendungen. Der G1 Boxing kombiniert flüssige, per Motion Capture trainierte Bewegungsabläufe mit Balance und schneller Erholung nach Stößen. Die Steuerung erfolgt über Bewegungserfassung, Controller oder Sprachbefehle. Der G1 Comp richtet sich an Robotikwettbewerbe und Forschung: LiDAR, Tiefenkamera sowie Schnittstellen für Bewegungssteuerung und Wahrnehmung unterstützen eigene Anwendungen. wählen Sie die passende Plattform für interaktive Demonstrationen oder die Entwicklung autonomer Wettkampfstrategien.
Highlights
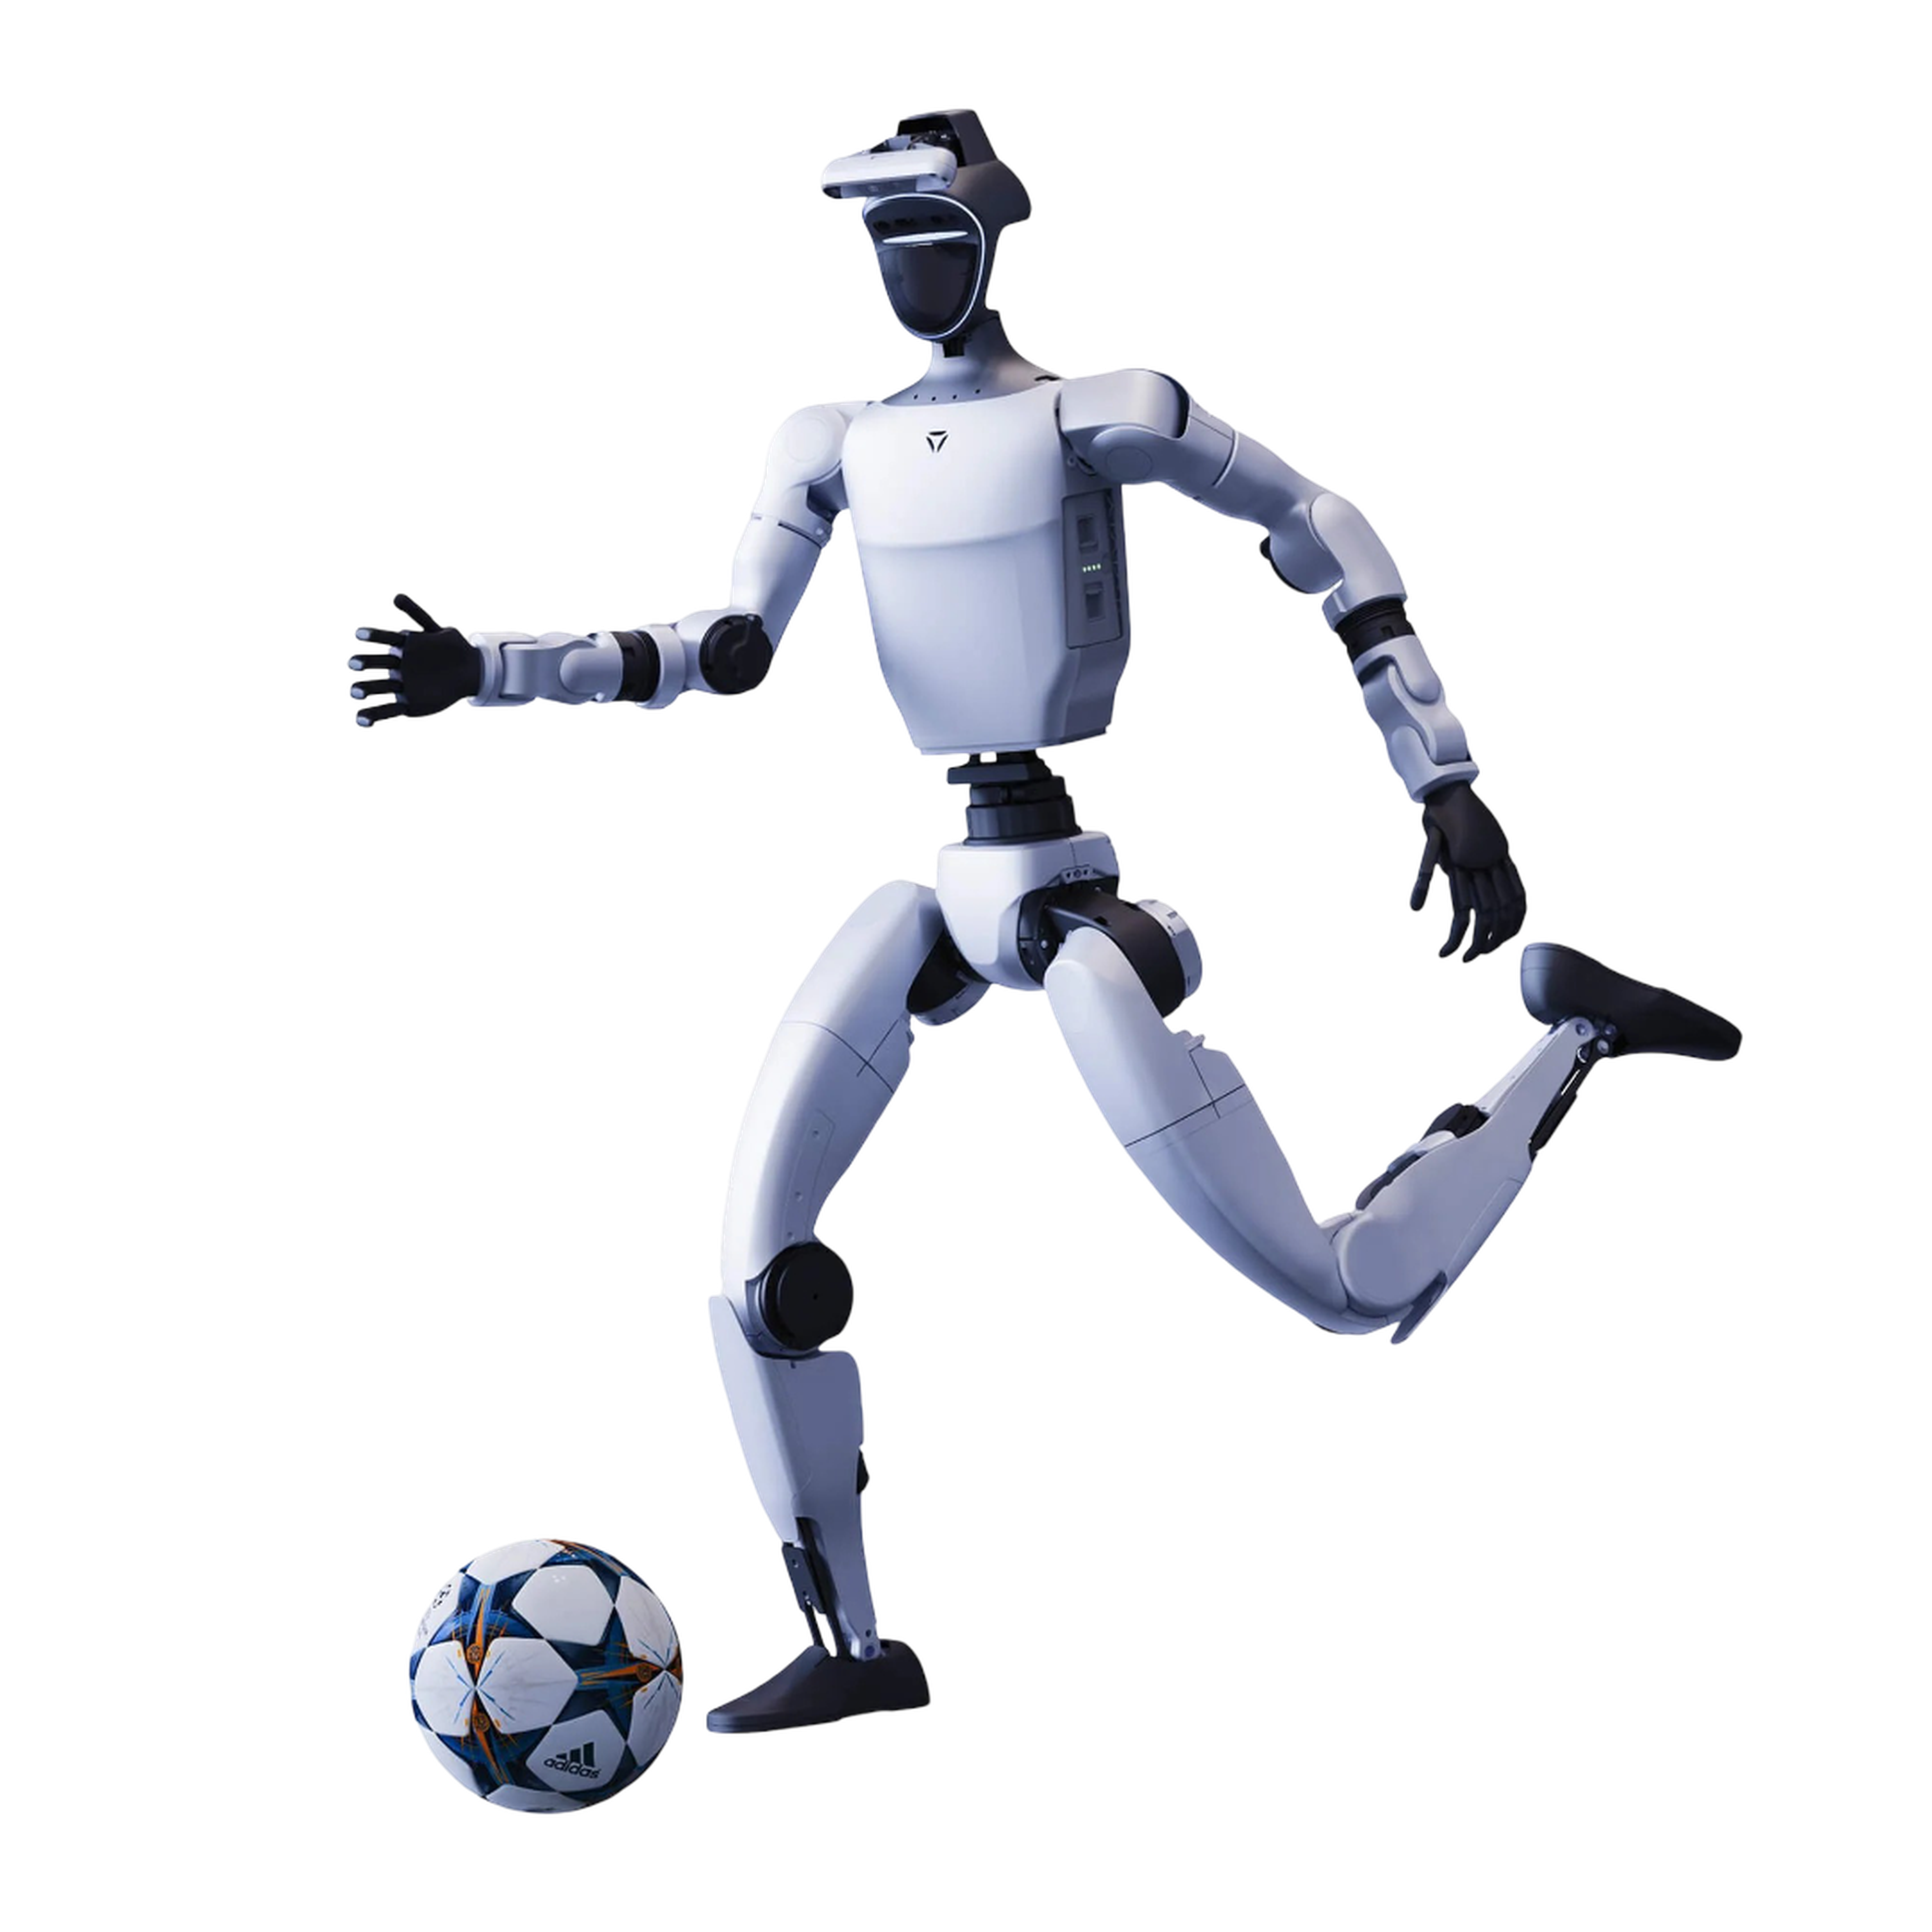
25 DOF für dynamische Bewegungsabläufe
Der Unitree G1 Comp verfügt in der angebotenen Konfiguration über 25 Freiheitsgrade. Je Bein stehen sechs Achsen, je Arm fünf Achsen sowie eine Taillenachse und zwei aktive Kopfachsen zur Verfügung. Der Humanoide ist 1.320 mm hoch und misst stehend 1.320 × 450 × 200 mm. Das maximale Kniemoment beträgt 120 N·m, für die Arme werden rund 3 kg maximale Last angegeben. Der zweiachsige Kopf ermöglicht die aktive Ausrichtung der Sensorik während dynamischer Abläufe. Die 25-DOF-Konfiguration stellt damit die Bewegungsachsen für humanoide Lokomotion, Roboterfußball und die Entwicklung eigener Bewegungssteuerungen bereit.
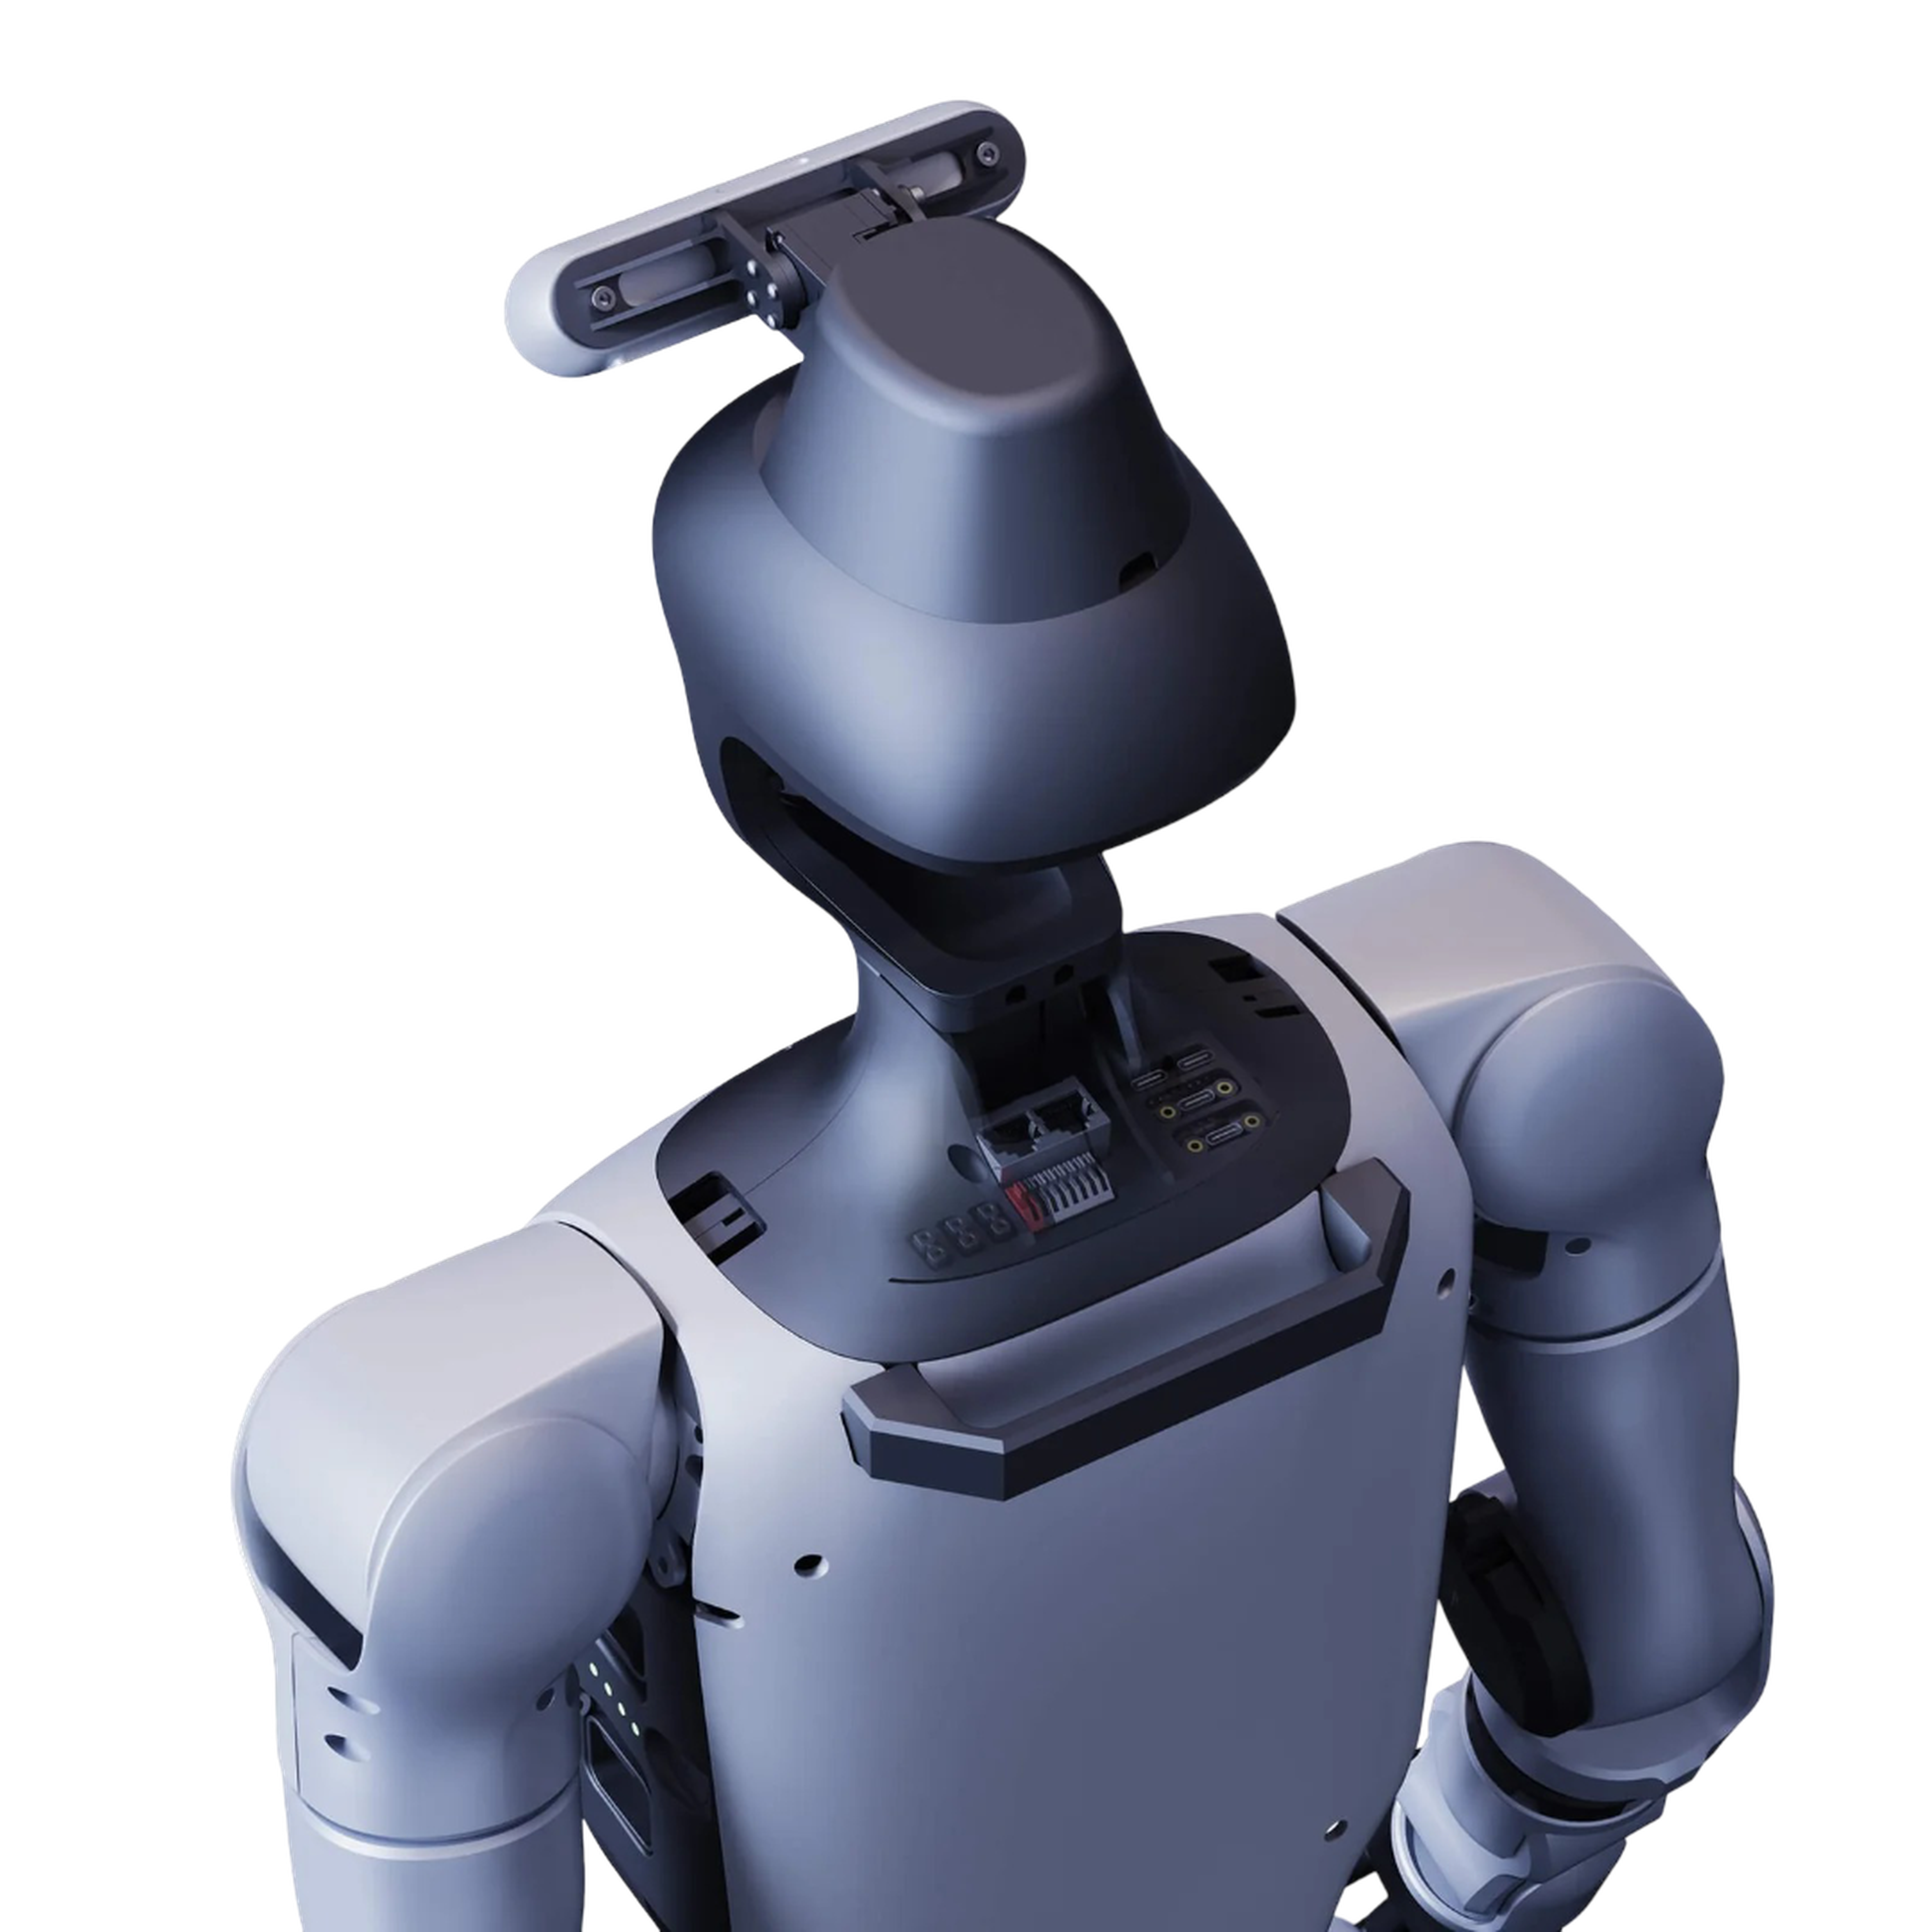
100 TOPS und RoboCup SDK für Autonomie
Für KI- und Wahrnehmungsaufgaben verfügt der Unitree G1 Comp über eine NVIDIA Jetson Orin NX Development Compute Unit mit 100 TOPS. Unitree kombiniert die Rechenplattform mit YOLO11 und einem speziell für Wettbewerbsanwendungen entwickelten RoboCup SDK. Die Visual Recognition API stellt Funktionen zur visuellen Erkennung bereit, während die Spatial Positioning API monokulare geometrische und binokulare Tiefenpositionierung unterstützt. Über die Motion Control API lassen sich Wahrnehmungs- und Positionsinformationen in die Bewegungssteuerung einbinden. Zusätzlich stehen 3D-LiDAR und eine Tiefenkamera zur Verfügung. Damit können Entwickler Wahrnehmung, Positionierung und Bewegungslogik auf derselben Roboterplattform umsetzen.
Reinforcement Learning und Sim2Real
Der Unitree G1 Comp unterstützt die Entwicklung eigener Bewegungsstrategien mit Reinforcement Learning. Dafür stellt Unitree unitree_rl_gym bereit und unterstützt Isaac Gym sowie MuJoCo als Simulationsumgebungen. Der dokumentierte Entwicklungsablauf reicht vom Training in der Simulation über Sim2Sim bis zum Sim2Real-Deployment auf dem physischen Roboter. Für die Robotersteuerung stehen High-Level- und Low-Level-Operation-Control-Interfaces sowie ein Status Service zur Verfügung. DDS-Kommunikation und ROS-Kompatibilität ermöglichen die Einbindung in entsprechende Robotik-Softwareumgebungen. Konfigurierbare Environments, Random Seeds und Iterationszahlen unterstützen reproduzierbare Trainings- und Entwicklungsabläufe für humanoide Lokomotion und Competition Robotics.
Low Cost Lösungen erstellt mit RBTX
Buchen Sie einen kostenlosen Videocall mit unseren Experten