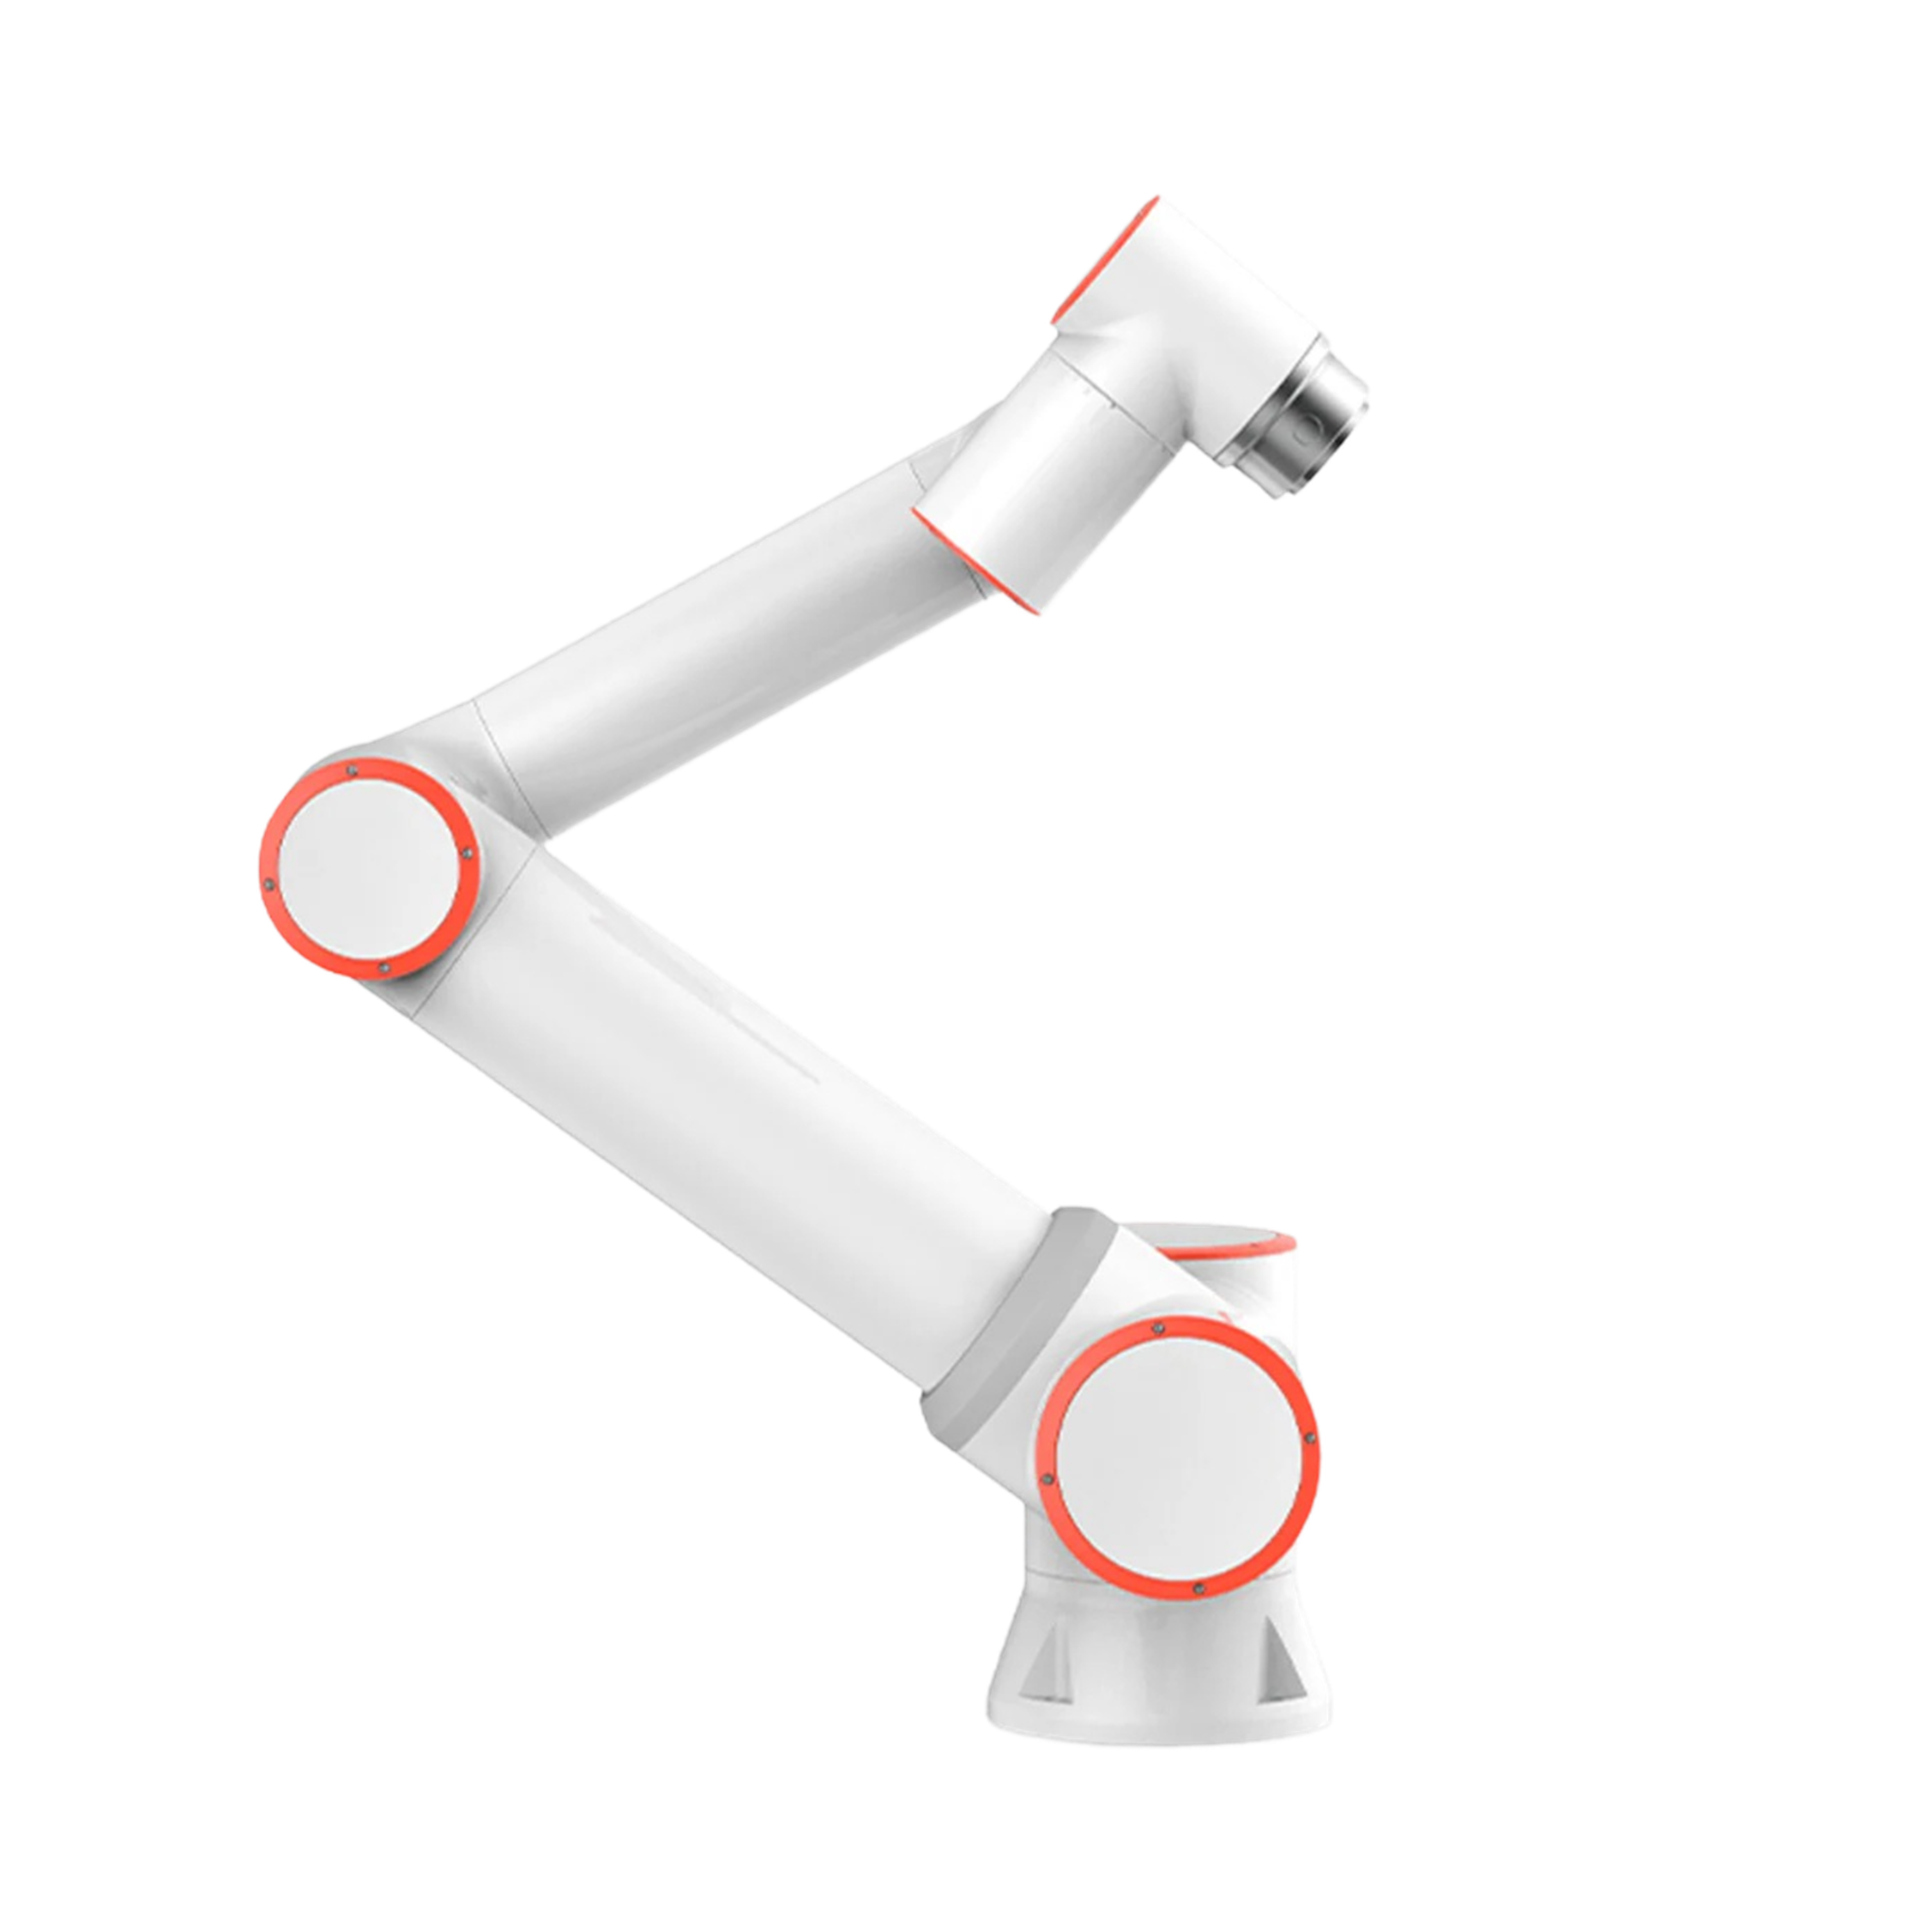
Fairino FR16 | 6DOF | 1034mm | 16kg
Varianten: FR16 - IP54
FAIRINO FR16 Kollaborativer Roboter
Der FAIRINO FR16 ist ein kollaborativer 6-Achs-Roboter für Handling-, Montage- und Fertigungsaufgaben mit höherer Nutzlast. Mit 16 kg Traglast, 1034 mm Reichweite und einer Wiederholgenauigkeit von ±0,03 mm bewegt er Werkstücke, Greifer und Werkzeuge präzise und zuverlässig. Offene Schnittstellen sowie die Unterstützung von EtherCAT, PROFINET, EtherNet/IP und Modbus ermöglichen die einfache Integration in SPS- und Automatisierungsumgebungen. SDKs für Python, C++, C#, ROS und ROS2 machen den Cobot besonders geeignet für Maschinenbeschickung, Palettierung, Schweißen und Materialhandling.
Highlights
Hohe Traglast bei kompakter Reichweite
Der FAIRINO FR16 ist für Anwendungen ausgelegt, bei denen größere Werkstücke, schwere Greifer oder umfangreiche Werkzeuge bewegt werden müssen. Der kollaborative 6-Achs-Roboter verfügt über eine Nenntraglast von 16 kg und kann Lasten bis 20 kg handhaben. Mit einer Reichweite von 1034 mm deckt er typische Arbeitsbereiche in der Maschinenbeschickung, Montage und Palettierung ab, ohne dabei übermäßig viel Stellfläche zu benötigen. Die Wiederholgenauigkeit von ±0,03 mm unterstützt reproduzierbare Prozesse und eine konstante Bauteilqualität. TCP-Geschwindigkeiten von bis zu 2 m/s ermöglichen kurze Taktzeiten, während die freie Wahl der Einbaulage zusätzliche Flexibilität bei der Anlagenplanung schafft.
Industrielle Schnittstellen für einfache Integration
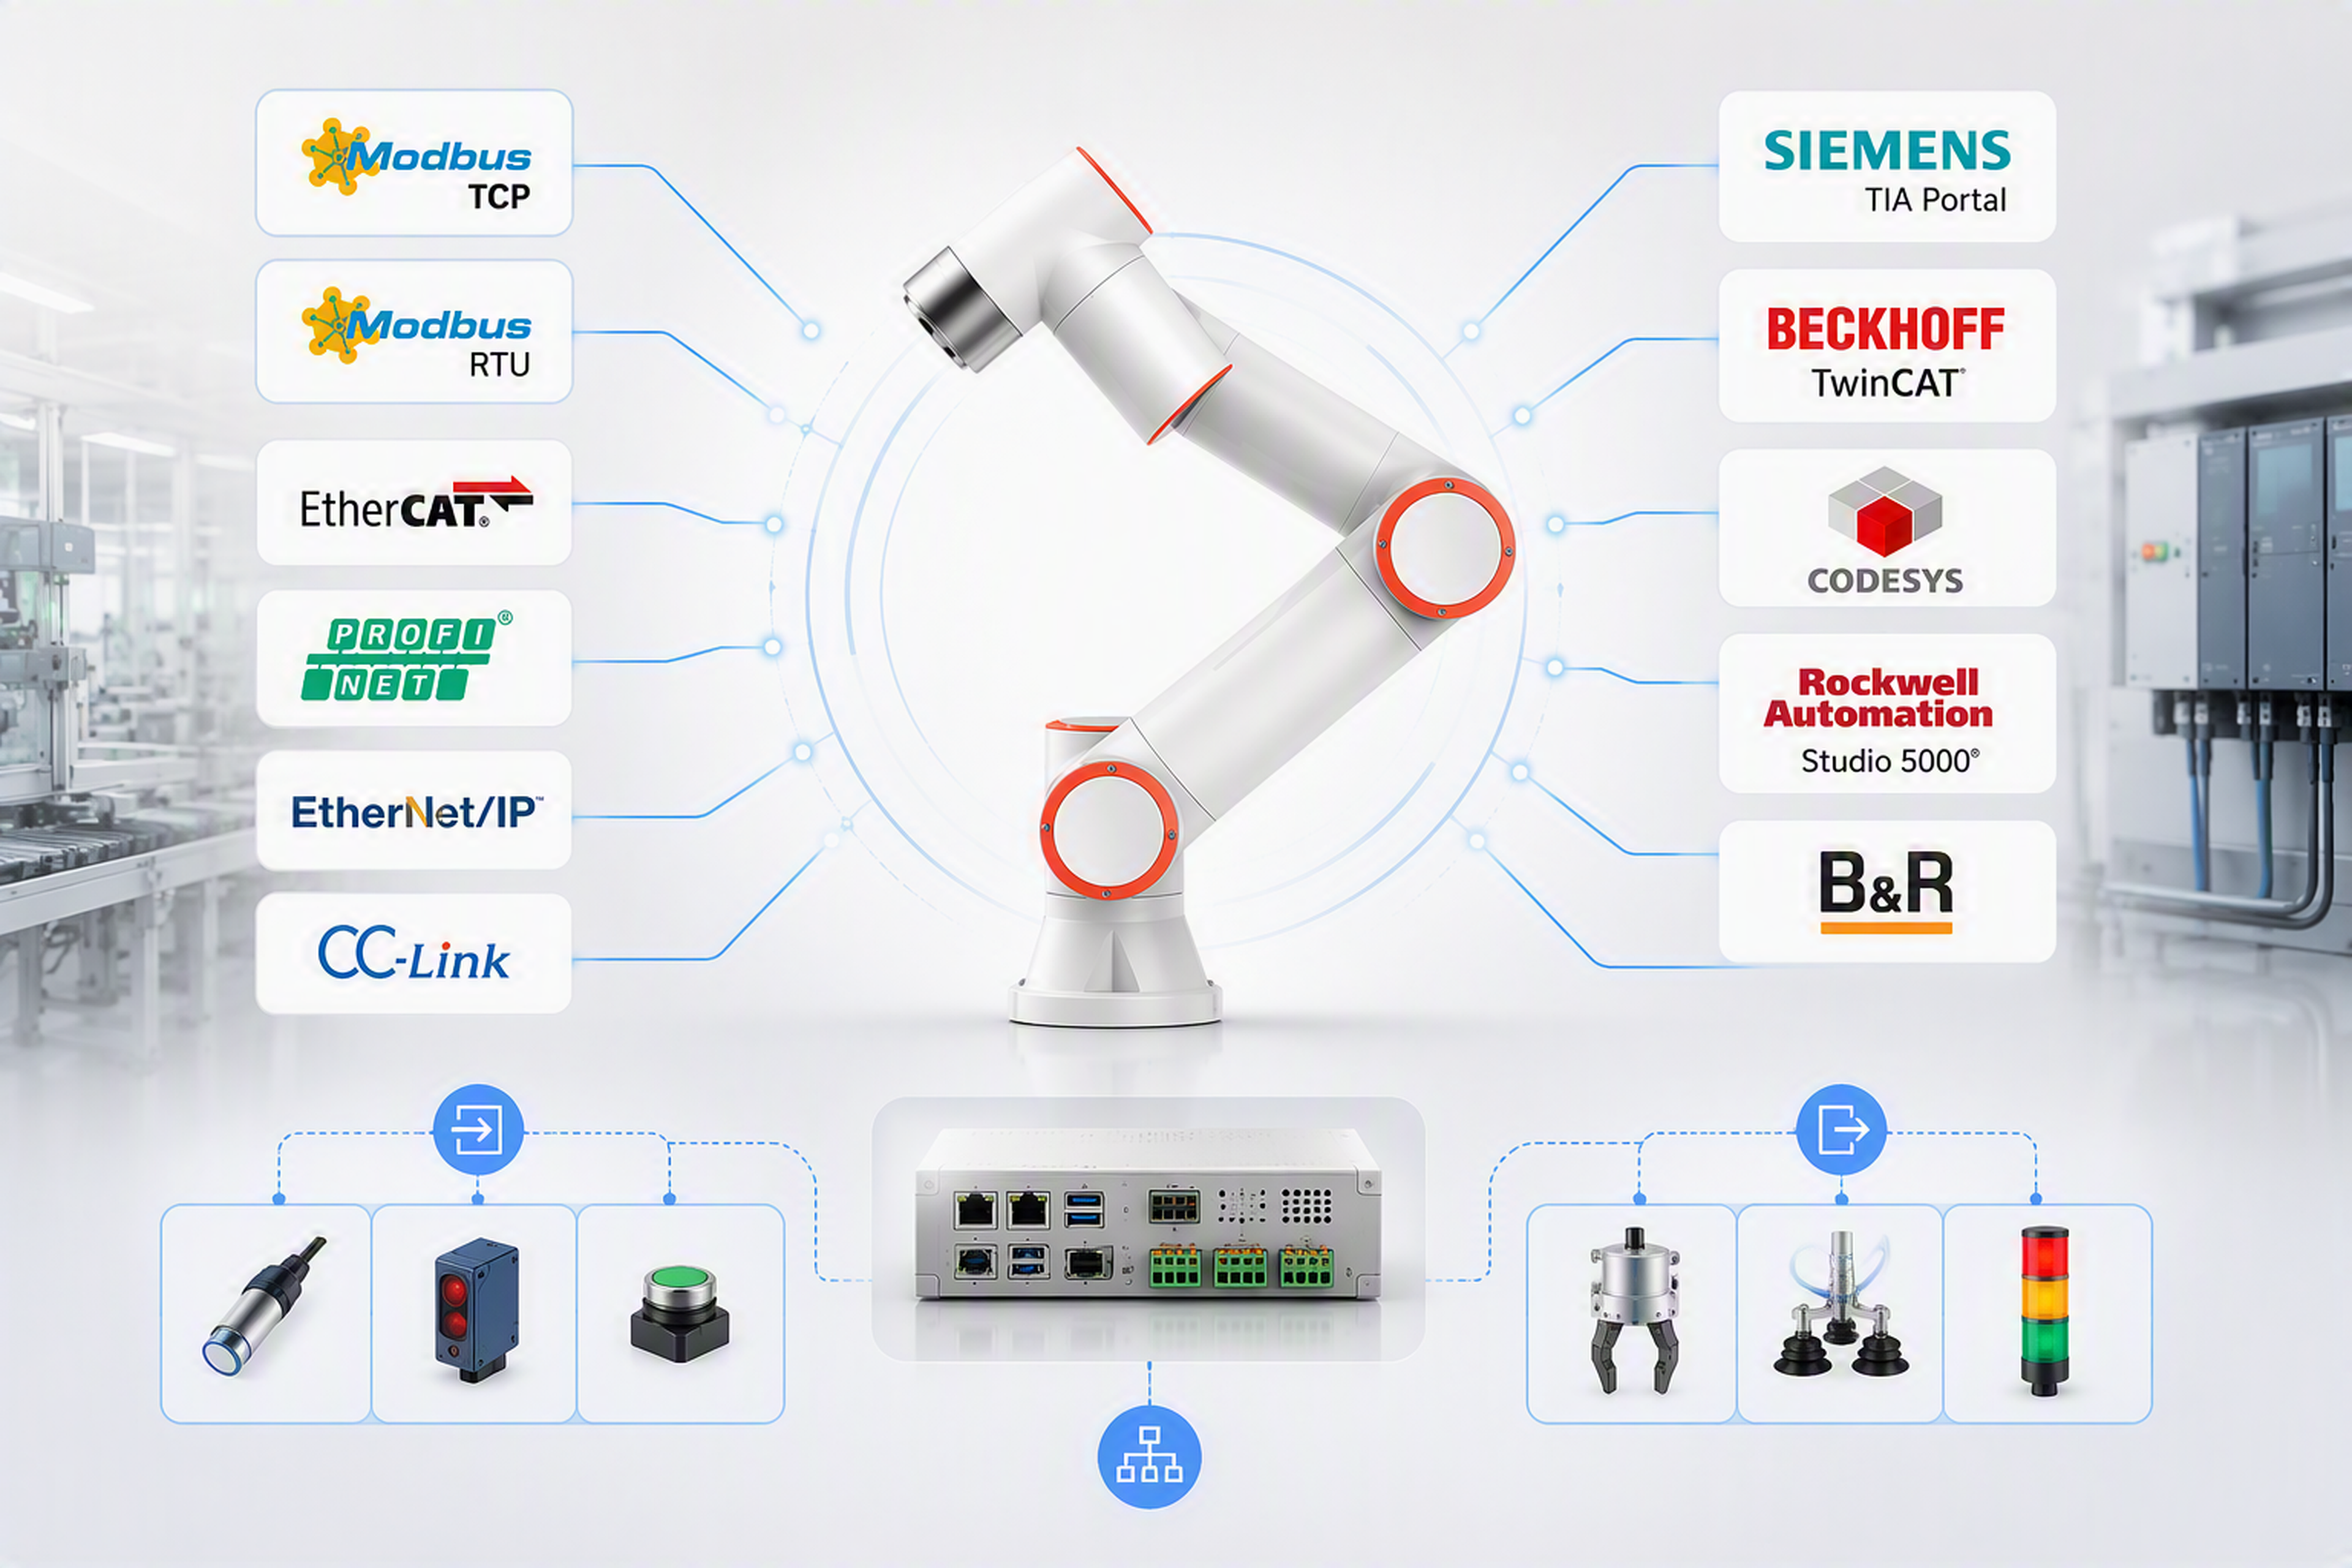
Für die Einbindung in bestehende Automatisierungsumgebungen unterstützt der FAIRINO FR16 mehrere etablierte Kommunikationsstandards. Standardmäßig stehen Modbus TCP, Modbus RTU und EtherCAT zur Verfügung. Zusätzlich können PROFINET, EtherNet/IP und CC-Link integriert werden. Dadurch lässt sich der Roboter mit Maschinen, SPS-Systemen und weiteren Automatisierungskomponenten vernetzen. Die Kompatibilität zu Siemens TIA Portal, Beckhoff TwinCAT, Codesys, Rockwell Studio 5000 und B&R vereinfacht die Projektierung in unterschiedlichen Steuerungslandschaften. Umfangreiche digitale und analoge Ein- und Ausgänge am Controller ermöglichen zudem die direkte Anbindung von Sensoren, Greifern und Peripheriegeräten.

Offene Softwareplattform für Entwickler
Der FAIRINO FR16 bietet verschiedene Möglichkeiten zur Programmerstellung und Systemanpassung. Anwender können Programme über das Teach Pendant, eine browserbasierte Weboberfläche, grafische Programmierfunktionen oder klassische Skriptentwicklung erstellen. Für weiterführende Integrationen stehen SDKs für Python, C++ und C# bereit. Zusätzlich unterstützt das System ROS und ROS2, wodurch sich Forschungsprojekte, Bildverarbeitungslösungen oder KI-Anwendungen einfacher umsetzen lassen. Über TCP/IP-Kommunikation, Webschnittstellen und Feldbusverbindungen kann der Roboter in bestehende Softwarelandschaften integriert werden. Dadurch eignet sich der FR16 sowohl für standardisierte Produktionsprozesse als auch für individuelle Robotiklösungen.

Präzise Robotertechnik für kollaborative Anwendungen
Der FR16 kombiniert ein kollaboratives Sicherheitskonzept mit einer präzisen Bewegungssteuerung. Die integrierte Drehmomentüberwachung und die geschlossene Drehmomentregelung bilden die Grundlage für Anwendungen, bei denen Roboter und Bedienpersonal im gleichen Arbeitsumfeld eingesetzt werden. Eine Dual-Encoder-Technologie unterstützt die genaue Positionserfassung in den Achsen und trägt zu einer Gelenkgenauigkeit von ±0,02 mm sowie einer Wiederholgenauigkeit von ±0,03 mm bei. Der Roboter ist serienmäßig nach IP54 geschützt und optional als IP65-Variante erhältlich. Dadurch kann er neben klassischen Handlingaufgaben auch in anspruchsvolleren Produktions- und Schweißumgebungen eingesetzt werden.
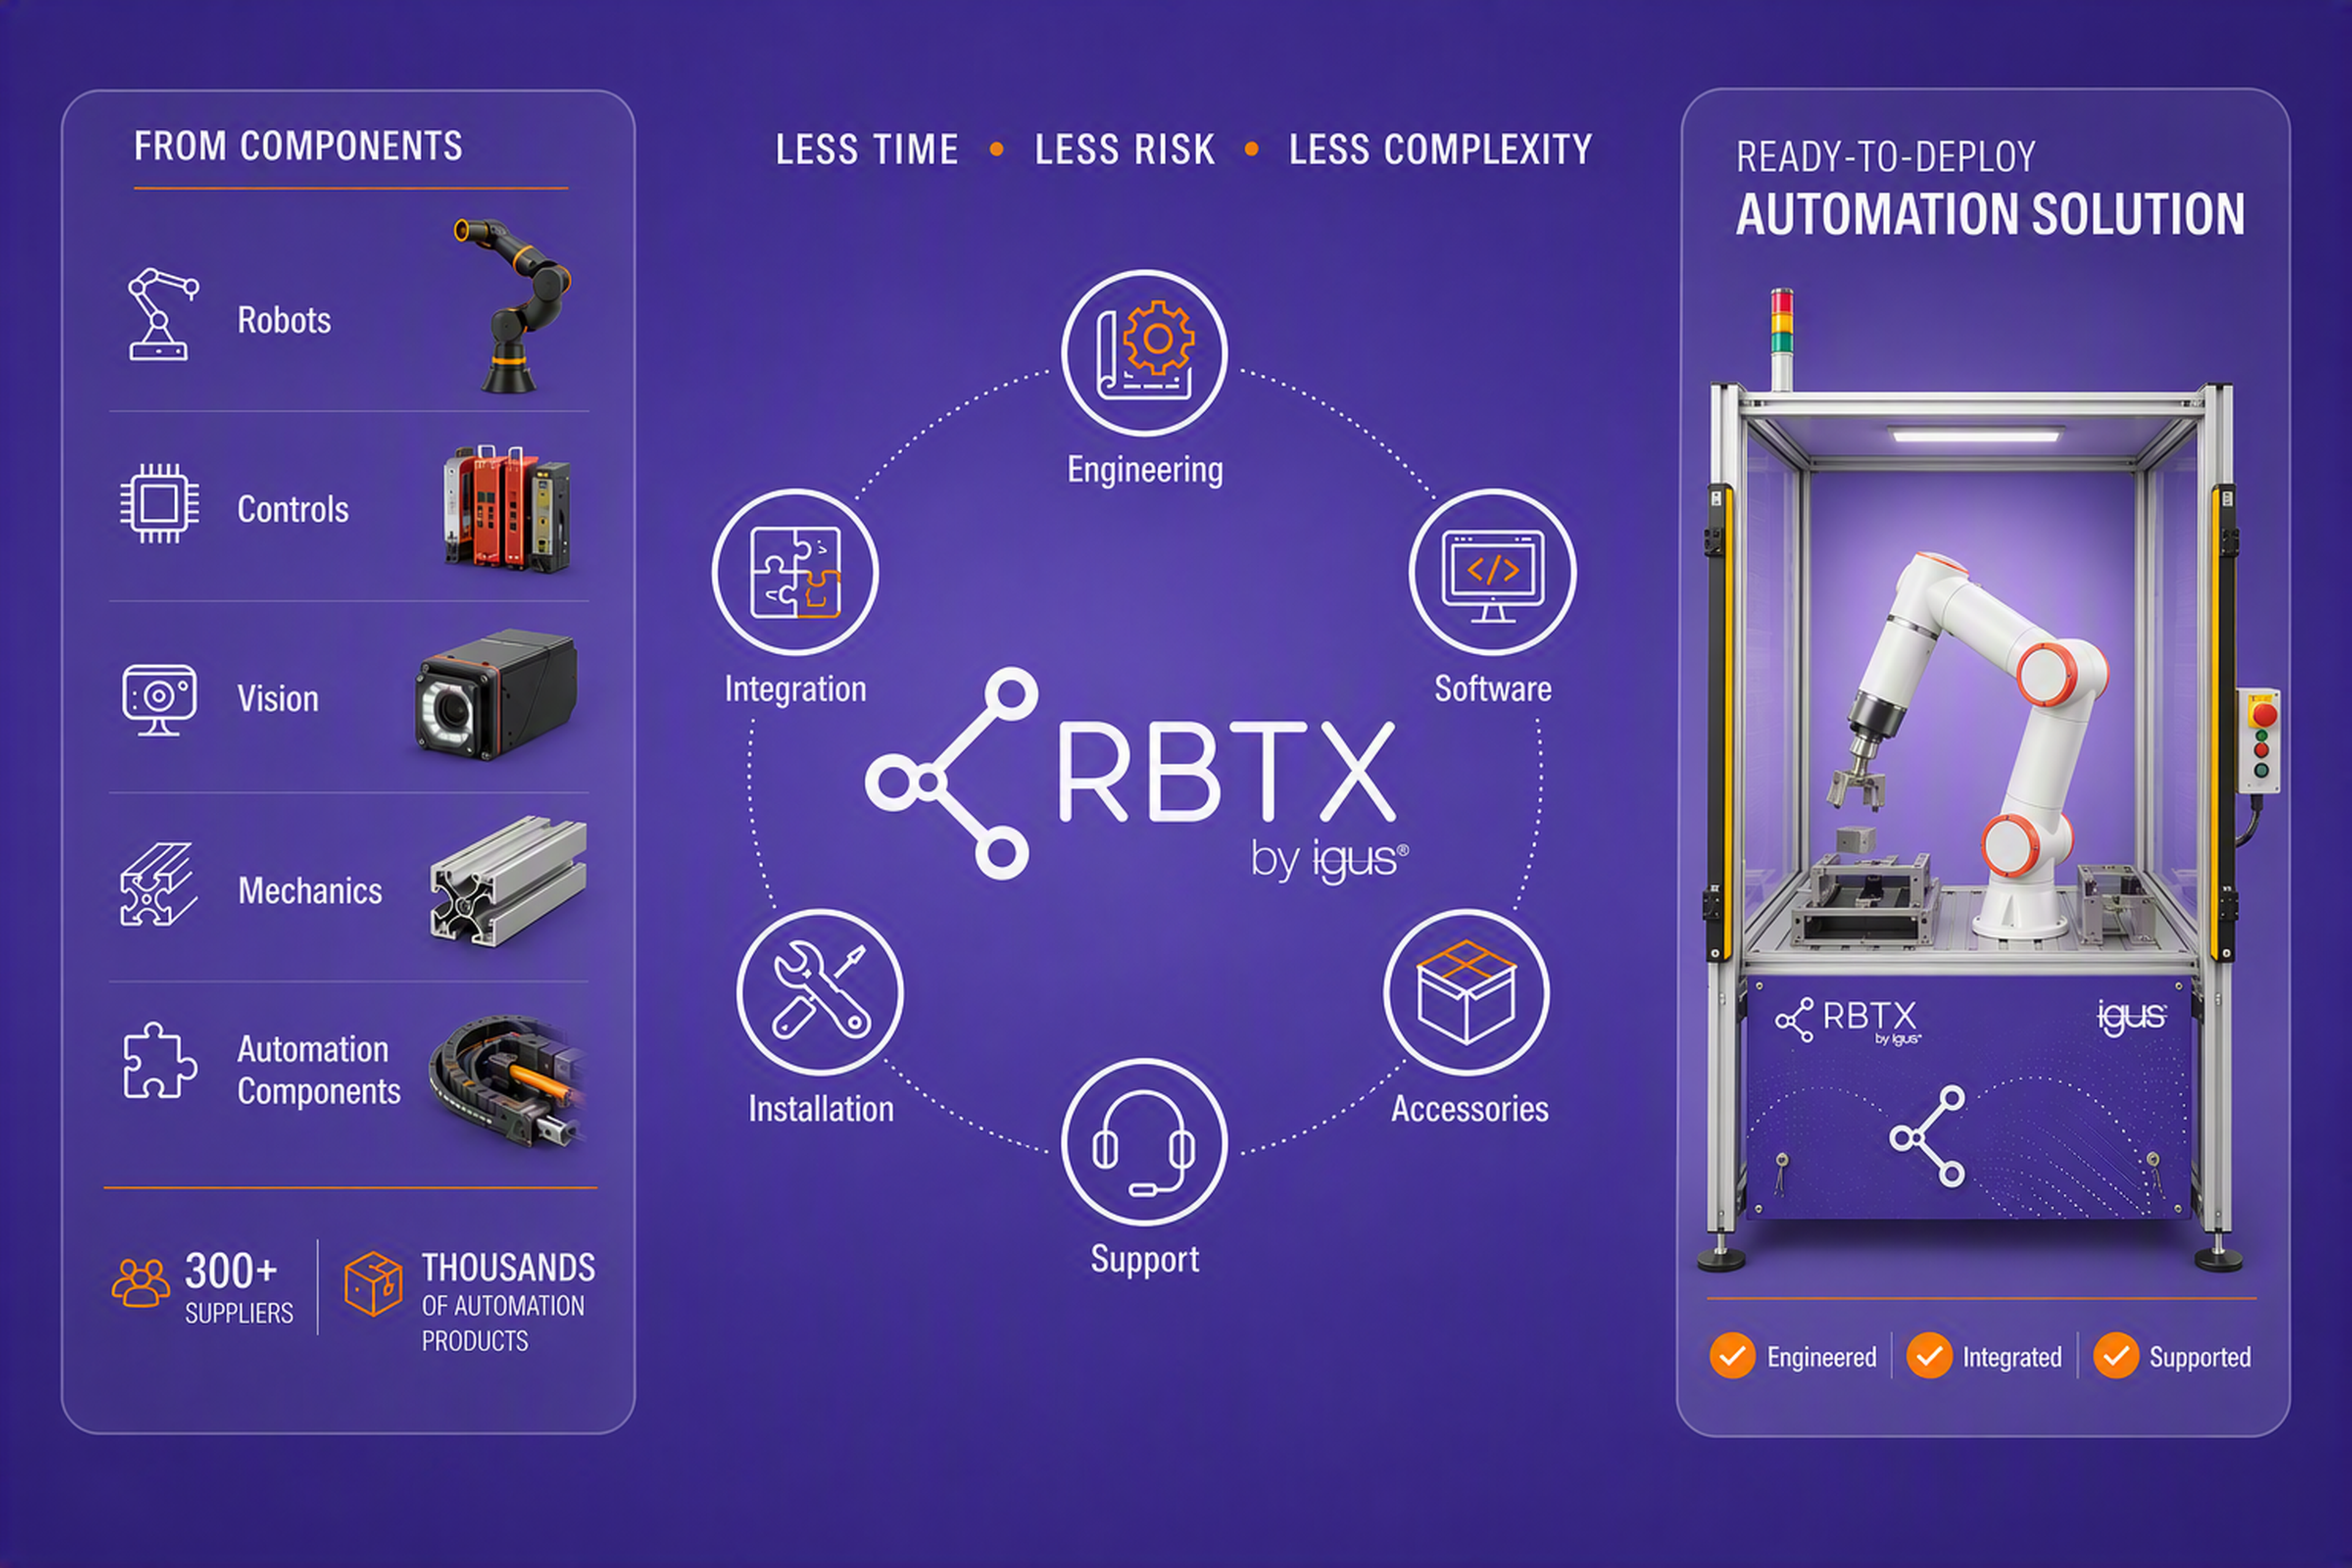
Mit RBTX vom Roboter zur Komplettlösung
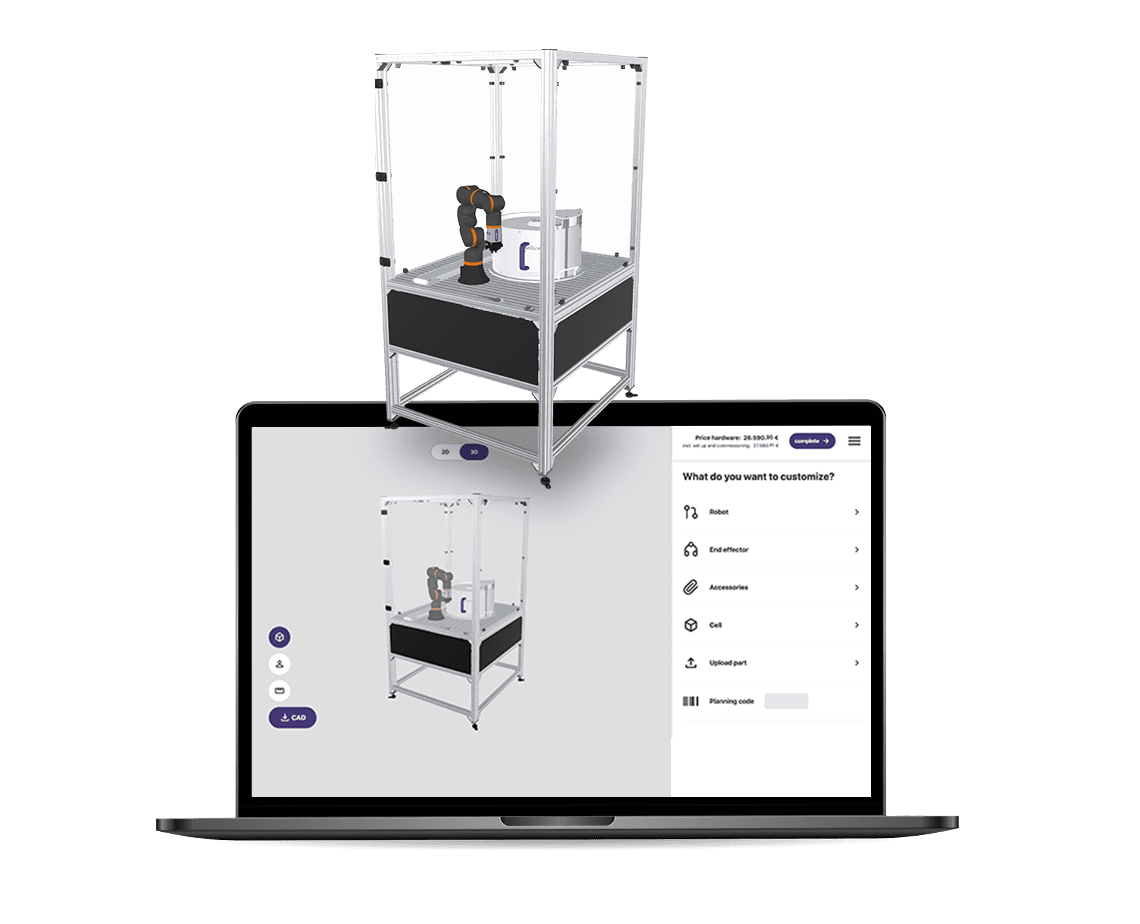
Der FAIRINO FR16 kann nicht nur als einzelner Cobot eingesetzt werden, sondern bildet die Basis für komplette Automatisierungslösungen. Über das RBTX-Ökosystem lässt sich der Roboter mit passenden Greifern, Kamerasystemen, Kraft-Momenten-Sensoren, Linearachsen, Sicherheitskomponenten und weiterem Zubehör kombinieren. Dadurch können Anwendungen für Maschinenbeschickung, Montage, Palettierung, Qualitätsprüfung oder Materialhandling aus aufeinander abgestimmten Komponenten aufgebaut werden. Gleichzeitig unterstützt die offene Architektur des FR16 die Integration dieser Systeme über Feldbusse, digitale I/Os oder Software-Schnittstellen. Anwender profitieren von einer zentralen Plattform für die Auswahl kompatibler Komponenten und können den Funktionsumfang ihres Roboters schrittweise an neue Anforderungen anpassen.
Low Cost Lösungen erstellt mit RBTX
Buchen Sie einen kostenlosen Videocall mit unseren Experten